imSim
AI 로봇 조정·검증장
우리는 AI 로봇 조정·검증장(Adaptation & Validation Arena)입니다 — 당신의 로봇·AI를 당신의 작업에 맞게 조정하고, 표준 시나리오로 물리 채점합니다.
가입 없이 바로로봇 파일 바로 확인결과 파일 샘플 보기체험 전체 보기
시뮬레이션 화면 · 도심 순찰 비행
산업
우리 공정에 맞는 시험부터
산업을 고르면 그 공정에서 하는 시험과 결과를 바로 볼 수 있습니다. 적용 공정 예이며, 실제 부품과 현장으로 하는 시험은 맞춤 검증으로 진행합니다.
할 수 있는 일
무엇을 하러 오셨나요
하려는 일을 고르면 그 일의 진행 흐름, 받는 결과, 이용 방법을 볼 수 있습니다.
작업 수행 검증
로봇·AI가 작업을 해내는지 같은 시나리오와 물리 시뮬레이션 측정값으로 채점합니다.
내 AI로 같은 시험 실행
AI는 내 서버에 그대로 두고 시험에 연결합니다. 결과는 기준 결과 옆에 나란히 놓입니다.
내 AI 연결은 지금 열려 있고, 내 AI로 실행은 초대한 회원부터 엽니다.
내 로봇 업로드
로봇 설정 파일 하나를 업로드하면 자동 점검을 거쳐 같은 시험에 등록됩니다.
포털에서 업로드하는 기능은 준비 중 — 지금은 맞춤 검증 의뢰나 공동 시범 시험으로 진행합니다.
작업에 맞게 조정
시연을 수집해 학습 데이터로 만들고, 추가 학습한 뒤 같은 시험으로 다시 채점하는 흐름입니다. 조정 포함 여부와 범위는 공동 시범 시험에서 협의합니다.
조정 포함 여부와 범위: 공동 시범 시험에서 협의
내 현장을 시험 환경으로
수치지도, 건물 도면, 현장 설계 파일에서 시험 환경을 만듭니다.
위험 · 교란 조건에서 시험
센서 고장, 위성항법 오차, 통신 두절, 기상, 사람과 장애물을 같은 시나리오에 적용해 시험합니다.
학습 데이터 만들기
시험 기록(로봇 카메라, 상태, 행동)을 학습 데이터 형식으로 내보냅니다.
어디서 시작할지
모르겠다면
분야
분야별 시험
분야를 고르면 그 분야의 시험, 적용할 수 있는 조건, 이용 방법을 볼 수 있습니다.
기능
한 장으로 보는 imSim
시험을 구성하는 다섯 요소와 기반 기술로 나눠 기능을 정리했습니다.
시험 대상
시험할 로봇 · AI
시험 환경
시험할 장소
시나리오
수행할 작업
조건
적용할 수 있는 상황
판정
채점 방식
공개 결과
시뮬레이션으로 진행한 시험을
영상, 판정, 근거와 함께 공개합니다
로봇팔 5종 × imSim 표준 시험 4종. 시험마다 시도 영상과 판정 이유를 가입 없이 볼 수 있습니다. 배송 로봇, 드론, 휴머노이드 · 다리, 설비 운영 분야는 아래 결과 예시에서 볼 수 있습니다. 다른 분야의 결과는 의뢰한 분께 같은 형식으로 전달합니다.
0
판정
0
합격
0
주의·판정 불가
0
불합격
측정일 2026-10-10 ~ 2026-10-11 · 판정 규칙 v2.3b-2026-10-04 · imSim 기본 제어기 기준 결과
결과표 열기로봇 \ 시험
위치 정확도
집어서 옮기기
정해진 위치
집어서 옮기기
스스로 찾기
부품 끼워 넣기
Panda
Franka
UR10
Universal Robots
PiPER
AgileX
Gen3
Kinova
TM12
Techman
내 로봇·내 AI
같은 시험 4종을 같은 기준으로
분야별 결과 예시
imSim이 직접 실행한 시험입니다. 영상, 판정, 근거, 한계는 분야 화면에서 볼 수 있습니다.
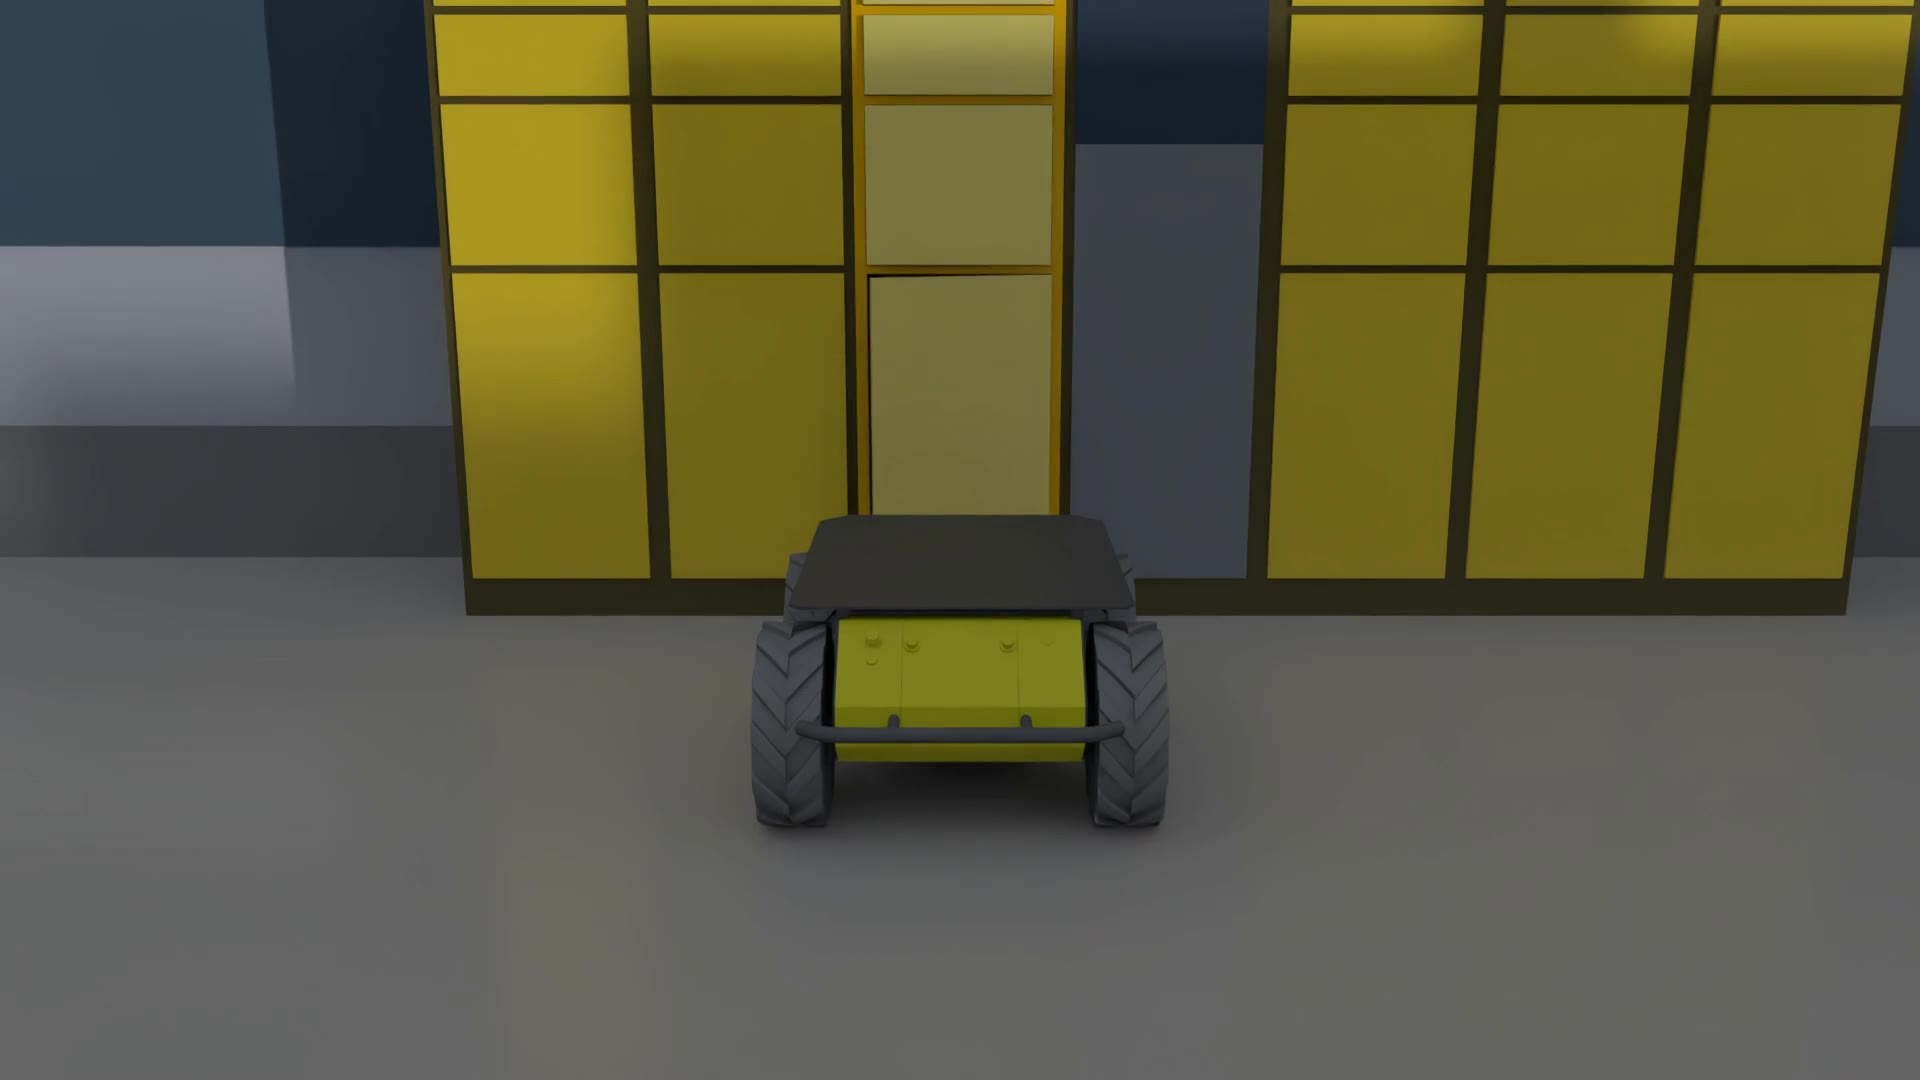 시뮬레이션 화면
이동 로봇 · 배송
택배함 정밀 정지
측정일 2026-10-12
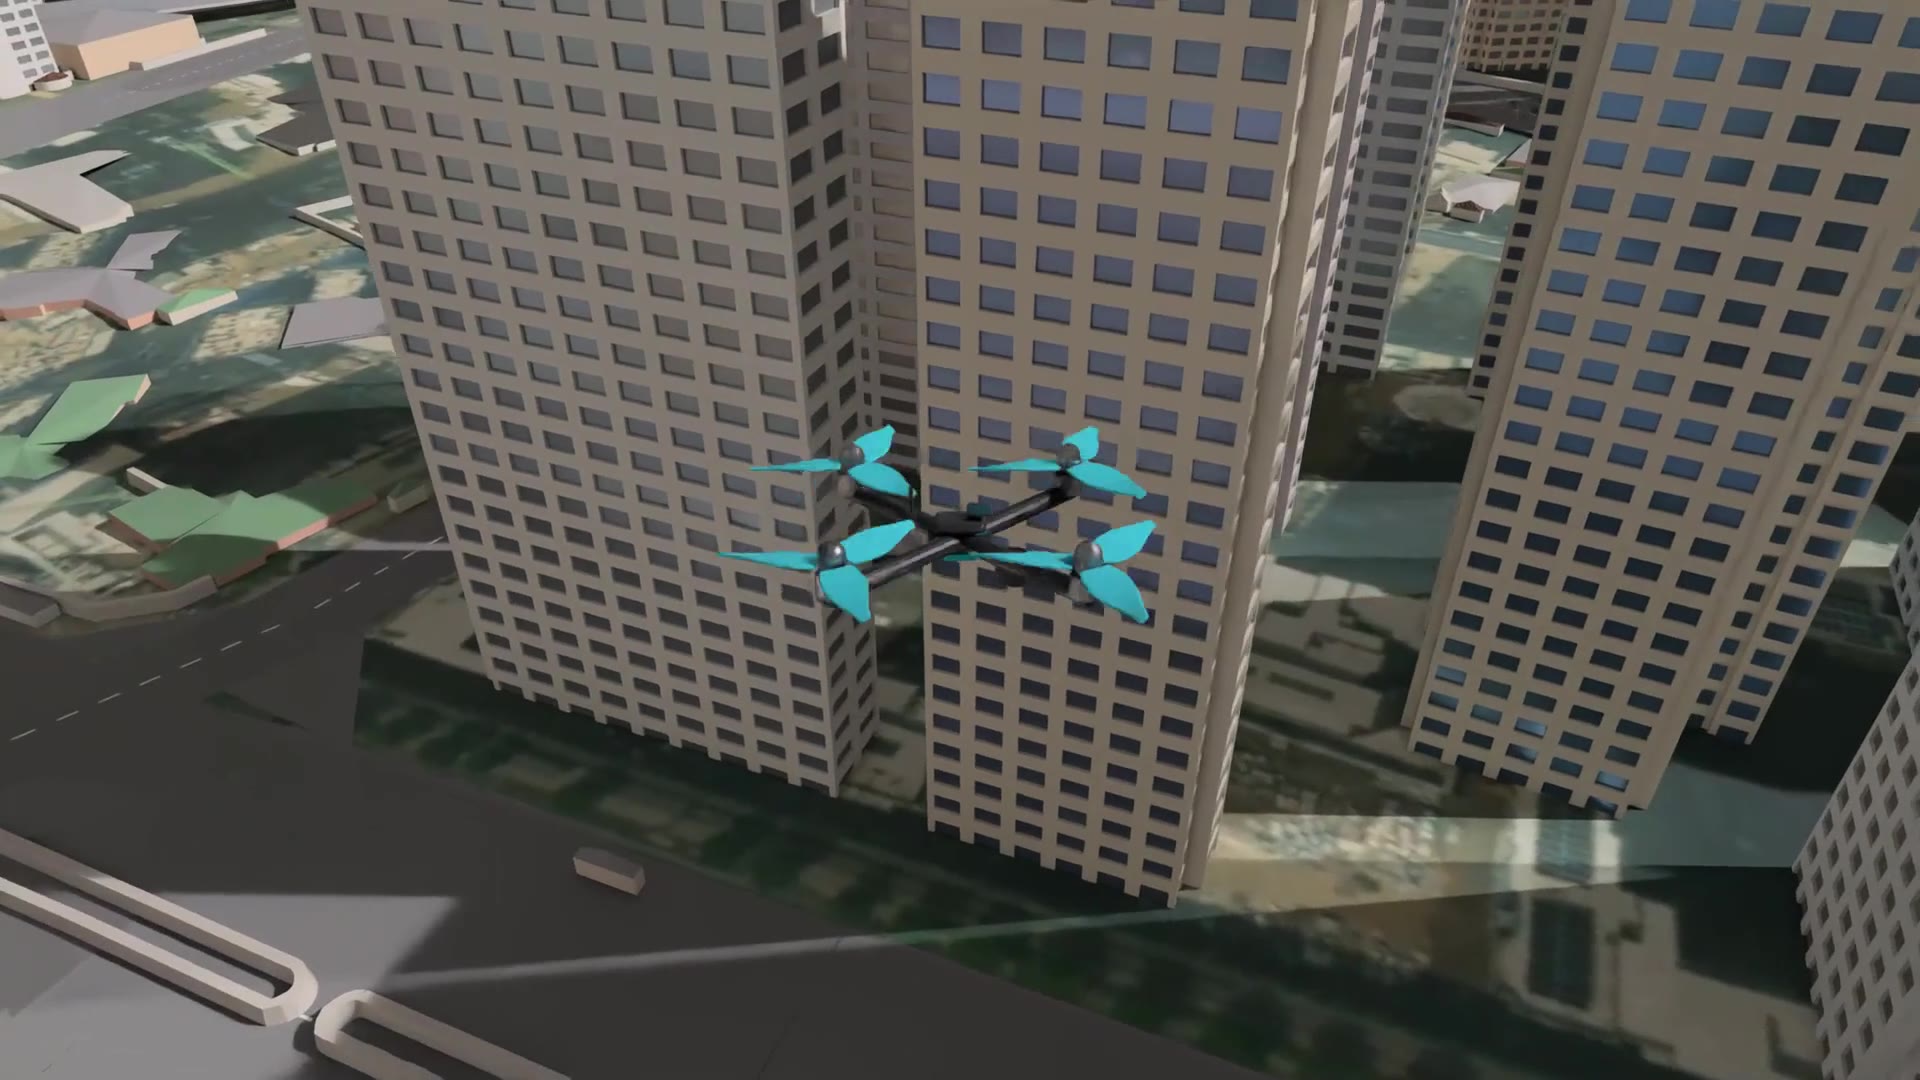 시뮬레이션 화면
드론 · 항공
도심 순찰 비행
측정일 2026-10-12
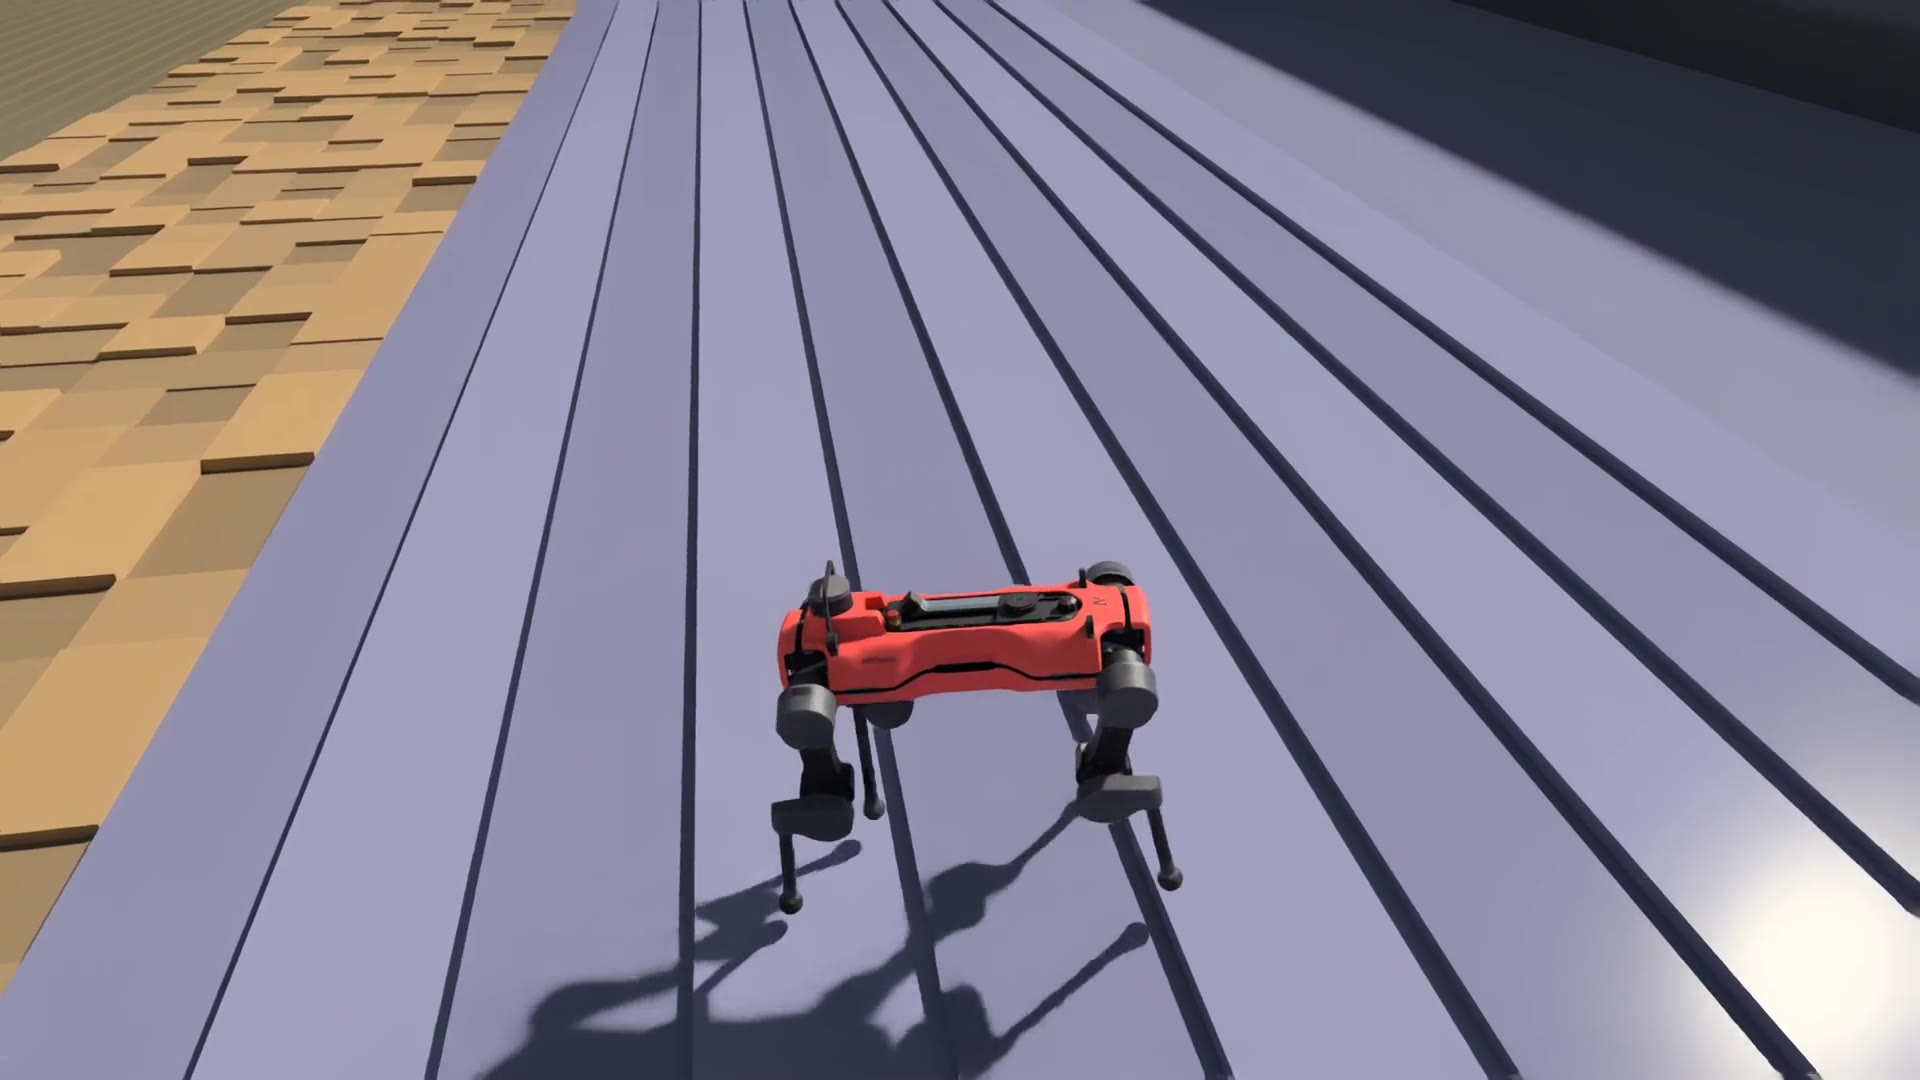 시뮬레이션 화면
휴머노이드 · 다리 로봇
다리 로봇 지형 코스 완주
측정일 2026-10-13
휴머노이드 · 다리 로봇
로봇 질량 단계별 지형 코스 완주
측정일 2026-10-13
설비 · 시설 운영
베어링 고장 조기 경보
계산일 2026-10-12
판정 방식
시험의 다섯 단계
시험은 이 흐름으로 진행합니다.
- 1
시험 대상 등록
- 2
작업 · 조건 · 합격 기준
- 3
물리 시뮬레이션 실행
- 4
항목별 판정
- 5
결과와 한계
결과를 믿을 수 있게 하는 장치
판정을 조작하거나 흐리지 못하게 막는 장치 가운데 실제로 작동을 확인한 것만 모았습니다. 항목 아래에 그 장치를 쓰는 분야를 표시했습니다.